各大展會的傳送帶前,擠滿了圍觀具身智能的人。
大半年來的各類科技展會和短視頻裏,有一個具身公司最津津樂道的場景:機械臂識別、抓取、翻面,把一個個軟包和紙箱送上傳送帶。很吸睛,也幾乎承載了外界對具身智能大規模落地的全部想象。
可只要把鏡頭從燈光閃爍的展台,移到真實的物流倉庫,氣氛立刻就變了。
這是一個萬億級的實體產業,管理者每天盤算的都是最硬核的賬:每小時吞吐多少、投資多久回本、系統宕機一次賠多少、能不能接住既有的自動化設備。倉庫是一套高併發、多設備嚴絲合縫咬合的物理巨系統,任何一個環節卡頓一下,都可能讓整條供應鏈停擺。
供包這道工序,目標單一、環境規整,用成熟的機器視覺方案就能解決得不錯,它確實也是具身落地的第一站,但從這裏到真正接管一座倉庫,還隔着十萬八千里。
排隊想進倉庫的機器人很多。但要知道進場到底有多難,最有發言權的不是排隊的人,而是已經在裏面的人。
倉庫裏的實戰
Atomix 是一家 AI 原生的柔性倉儲解決方案商,物理世界的家底很厚:設備落地全球 20 多個國家、超過 500 個項目,日均出貨 60 萬件以上,自研的托盤四向車銷量做到全球第二。
從 2018 年起步,Atomix 為一家全球領先的服飾零售品牌,在上海、新加坡、韓國先後落地了三個大型倉儲項目。這三個倉庫連起來看,幾乎就是一部機器人真正走進倉庫的實戰編年史。
在上海 DC,Atomix 用機器人混合調度加 3D 立體空間調度,讓三類、800 多台機器人同場協同,日均揀選超過 42 萬件,整倉流程全自動化、線上線下打通。更關鍵的是,這套系統是隨着客戶業務暴增一步步擴容出來的——如今它已經是全球規模最大、最複雜、調度難度最高的機器人協同系統之一。
在韓國 DC 一體倉,四向車、潛伏機器人、提升機、3D AGV、機械臂這五類異構設備,被塞進同一套調度系統裏混編作業。不同協議的硬件第一次真正打通,實現了深度協同。
新加坡一體倉走的是第三條路:不推翻任何既有體系,一套系統同時扛起門店配送和電商履約,在不同訂單場景之間隨時切換。
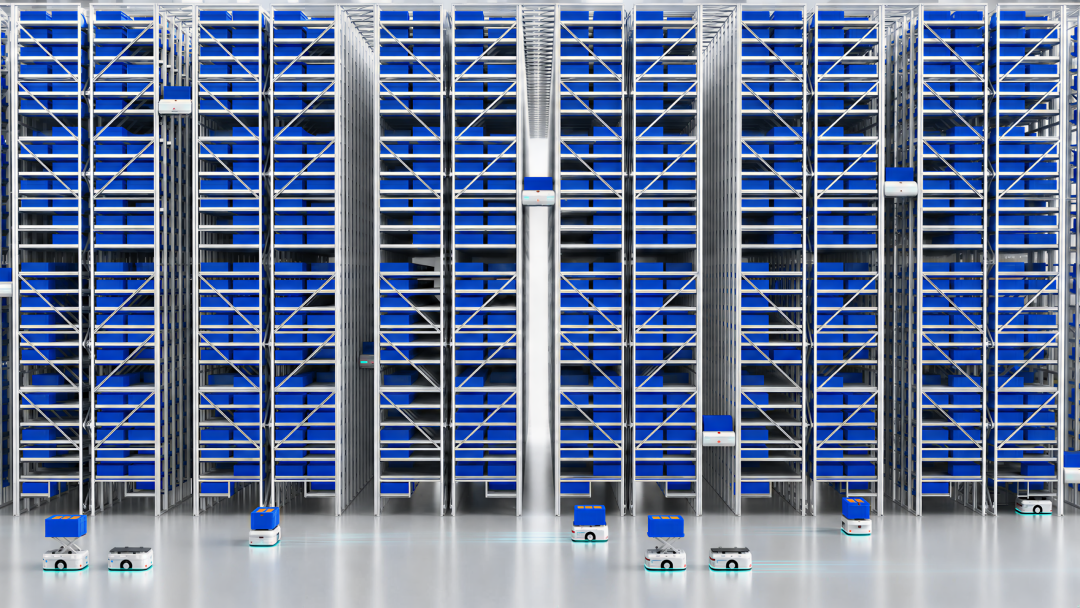
三個倉庫講的是同一件事:客戶要的從來不是幾台機器人,也不是一個模型,而是整座倉庫的系統效率——設備被連起來,非標被喫下去,存量被盤活。
這樣的案例為什麼稀缺?因為想進倉庫的機器人,都繞不開這個行業最難的三道牆。
三道高牆
第一道牆,是存量。 全球約 80% 的倉庫還沒有任何自動化;而在中國,智能倉儲市場規模早已突破千億,大量設備正在服役,新建需求趨於飽和。
真正的難題是老倉改造——老的WMS(倉庫管理系統)、輸送線、AGV 早已各就各位,為換一套新系統停產的代價,往往遠高於上馬某項單點新技術的收益。這個行業沒有"推倒重來"這個選項,智能化只能長在厚重的存量地基上。
第二道牆,是彈性。 物流的時間波動極其劇烈。2025 年雙 11,快遞單日峯值衝到 7.77 億件,約是平日的 1.4 倍。系統既要扛得住洪峯,又不能為了幾天高峯常年養着一大堆閒置產能。
設備得能按任務增減,路徑得能隨訂單變,一出異常,人得隨時插進流程。剛性系統在這裏活不下去。上海倉從最初的摸索一路長到 800 台規模,靠的正是這種彈性——隨業務生長,而不是一次性建死。
第三道牆,是長尾。 過去十幾年,傳統自動化已經把托盤搬運、標準箱存取這些確定性任務解決得很漂亮,但上架、拆零、軟包抓取、異形件分揀,至今還高度依賴人。
這些環節千倉千面,動線、SKU 特性、訂單結構差異極大,沒有哪一款"萬能機器人"能通喫。上海倉每天要在繁雜的鞋服 SKU 和軟包非標品裏精準揀出 42 萬件,啃的就是這塊最硬的骨頭。
把這三道牆推開,行業往哪走,也就清楚了。
融合纔是終局
倉儲智能化不靠單點技術一夜顛覆,而是一場長期的漸進式融合,這個過程大致分三步走:
第一步,單點替代。 用機器視覺和基礎抓取,在供包、單工位分揀這類標準環節替掉重複人力。門檻最低,天花板也最低——今天展會上的大多數演示,就停在這一步。
第二步,多設備協同。原本不同廠商的設備原本各自為政、互不兼容,這一步需要打通硬件與系統之間的協議孤島,讓具身機器人、輸送線、工作站和現場工人,在同一套任務邏輯下共享信息。
第三步,形成智能集群。 就像戰機編隊裏的"長機—僚機":泛化能力強的具身大腦當"長機",負責實時感知和複雜決策;傳統自動化設備當"僚機",高效執行標準動作;人機各司其職。
在倉儲物流這個行業,最後的贏家大概率不是帶着機器人來"改造"行業的闖入者,而是能被行業接納、又反過來把它盤活的那個融合者。
順着這個邏輯倒推,能在這場融合裏真正站住腳的企業,必須同時握有四種能力:一是具身原生,不走傳統機器人的規則化老路;二是行業積累深,真懂倉儲場景和 Know-how;三是系統級協同,做得了多系統整合與大規模異構設備調度;四是本體與智能大腦深度適配。
四項能力都具備的玩家,行業裏屈指可數。Atomix 與原力靈機,正是這一趨勢下的自然選擇。
給機器人的一根"安全繩"
今年6月,Atomix與原力靈機完成合併。媒體用一場雙向奔赴來評價這場合併:模型找到了真實的數據土壤,數據也有了訓練的對象。這套思路在內部最終長成了一樣東西——「機器人多智能體分層作業系統」。
名字有點長,意思其實很樸素:不同的機器人分層分工、聽同一個指揮。
具身走進真實場景,最大的難題只有一個:只要機器人真進了生產線,就一定會撞上異常。機器人犯了錯,整個系統還轉不轉得下去?多智能體分層作業系統,就是圍繞這個問題設計的。
這套系統沒打算用具身機器人取代倉庫裏所有的自動化設備,而是把傳統自動化、具身機器人和人放進同一套作業體系,按任務的確定性和難度來分工。
規則清楚、高頻重複的活,照舊交給四向車、輸送設備和標準機器人;異形包裹、軟包裝,以及位置和姿態不斷變化的物體,交給搭載具身模型的機器人;超出機器人能力邊界的異常,再兜底給人工。
人工處理過程中產生的異常樣本還可以重新進入模型訓練,隨着同類問題被不斷學習,機器人的任務覆蓋範圍也會繼續擴大。
這套負責容錯、保護和任務流轉的機制,被原力靈機團隊叫作 Physical Harness——相當於給機器人繫上一根安全繩,用工程化的兜底手段,保證整個系統一直轉下去。
多智能體分層作業系統示意
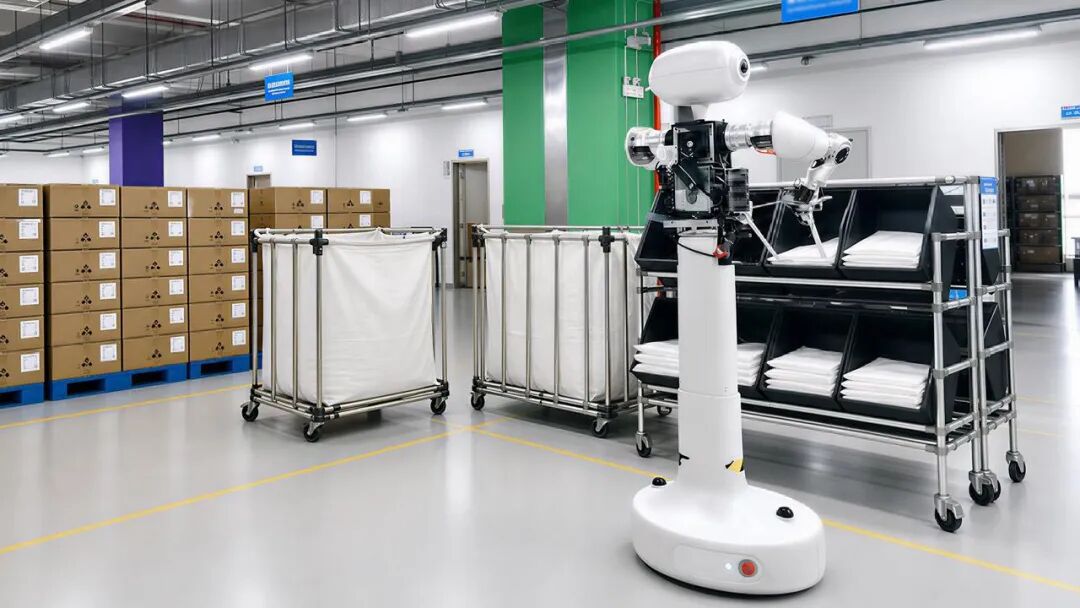
目前,搭載 DM0.5 的機器人也已經進入某大型國際零售商的倉儲現場,與其他類型的機器人協同完成商品搬運和分揀,並在某大型 3C 製造商的工廠裏配合產線,承擔包裝和廢料回收工作。
規模化的通行證
1956 年,標準化集裝箱的出現徹底改變了全球貿易。它本身只是個普通的鐵盒子,但它第一次讓貨輪、港口、卡車和鐵路按同一套標準嚴密咬合運轉,重構了整個人類物流體系的吞吐效率。
今天的具身智能正站在完全相同的歷史拐點上。抓取一個包裹只是物理世界中的原子能力,但正如 Coding 之於大語言模型,Picking 就是具身智能接入物理世界的通用起點。
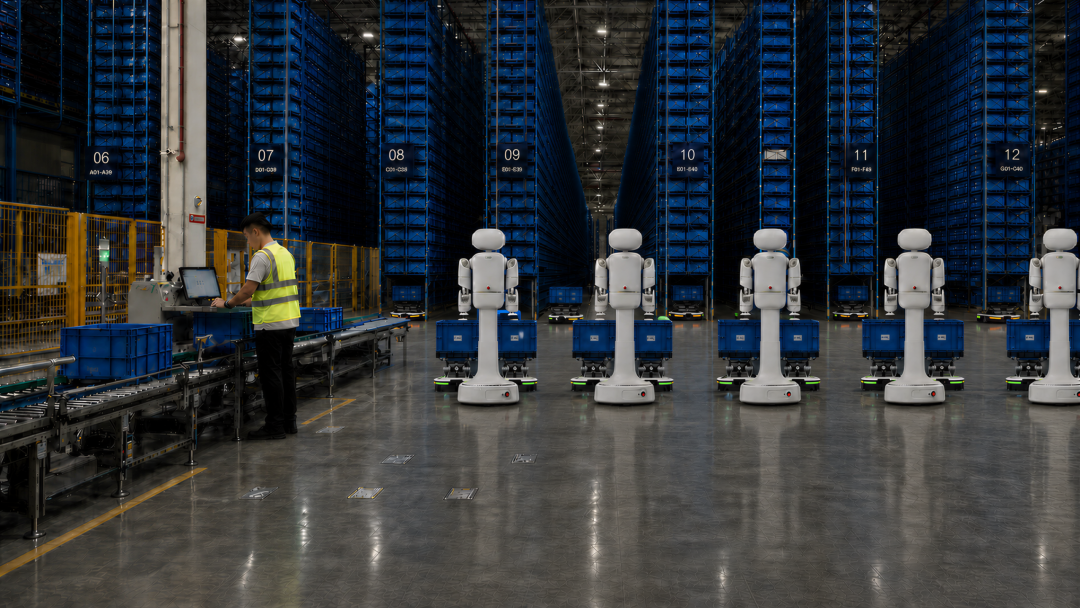
倉儲物流是具身智能規模化落地的第一個真實戰場。誰能在這個高併發的巨系統裏跑通多機協同、無損接管存量資產、算清商業賬,誰就握住了通往萬千工業場景的第一張通行證。
倉庫的大門已經打開了一條縫。排隊進場的機器人很多,但這個行業最終留下的,從來不是展台上演示最好看的那個,而是能把整座倉庫擰成一個高效系統的那個。
特別策劃